


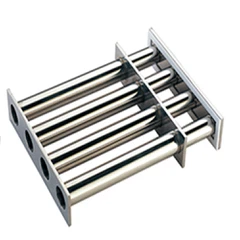

磁気チャックの制御システムは主に位置検出サブシステム、コントローラサブシステム、電源サブシステムから構成されます。位置検出サブシステムは、ローターの位置と速度を検出し、信号をコントローラー サブシステムにフィードバックする役割を果たします。コントローラー サブシステムは、ローターの位置と速度を制御して、正確な位置決めと安定した動作を実現します。電源サブシステムは、必要な電気エネルギーを提供します。
磁気チャックは、半導体製造装置、光学機器、精密工作機械などの各種自動化装置に広く使用されています。高速、高精度、高信頼性、高安定性が要求される自動制御システムに幅広く応用されています。
